机器人 · AI 智能体 · 写给工程师
读懂让机器动起来的真实代码。
视频课程,带你读真实的开源机器人固件和智能体系统,一集讲透一个机制。屏幕上的代码都是原文,标着文件和行号;每一条波形都来自真实运行。
第 1 集无需注册 · 中文和 English
motor_control/motor_ctl_sm.c:381● 真实运行 · SIL
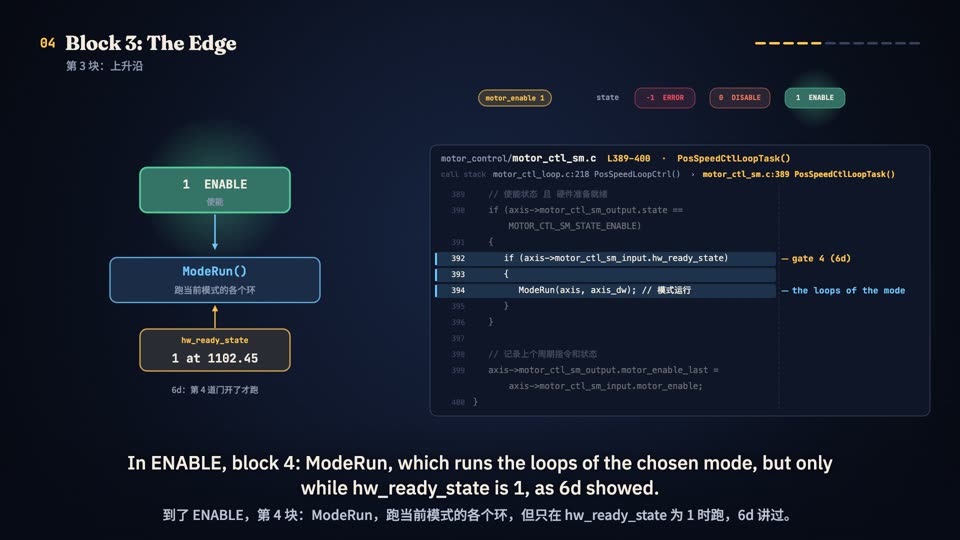
381if (axis->motor_ctl_sm_input.motor_enable == MOTOR_CTL_SM_MOTOR_ENABLE &&382 axis->motor_ctl_sm_output.motor_enable_last == MOTOR_CTL_SM_MOTOR_DISABLE)383{384 ModeCheckInInit(axis, axis_dw); // 使能前初始化385 axis->motor_ctl_sm_output.state = MOTOR_CTL_SM_STATE_ENABLE; // 进入使能状态386}
motor_enablestate
01 / 真实源码
原文引用,从不手抄
每段代码都从固定版本的仓库里截取,标着文件和行号,你可以打开同一个位置接着读。
02 / 真实运行
测出来的,不是画出来的
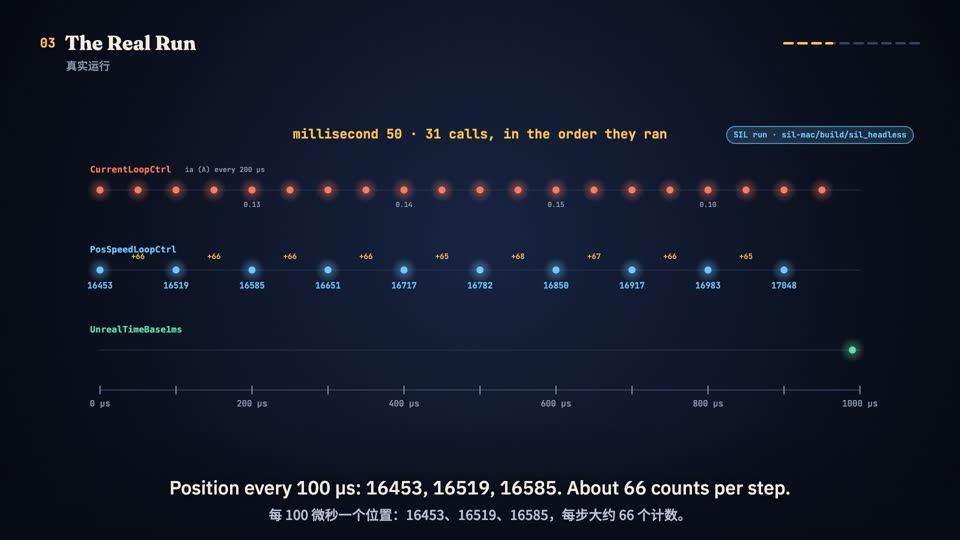
固件在笔记本上的仿真里运行。屏幕上的跳闸时间、电流和状态变化都来自这些运行,每一次都附带复现命令。
03 / 一集一个机制
一个视频讲透一件事
一个机制、一个贯穿始终的例子,从头跟到尾。每一集都配课件和练习题。
课程
两个方向,同一种讲法。
持续更新中机器人
ServoHub 从零读懂
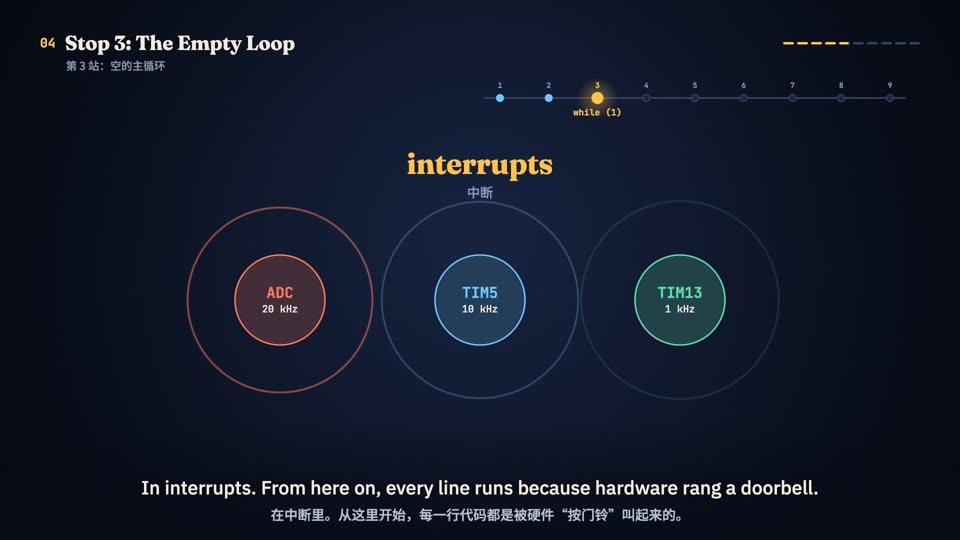
逐行精读一个开源的机器人关节伺服驱动:中断和控制环、电流采样、编码器、状态机、参数辨识和安全。
已上线 22 集3.4 小时视频共规划 37 集
AI 智能体 · 下一门
AI 智能体课程
同样的精读方法,用在一个真实的开源智能体系统上。留下邮箱,第一集上线时通知你。
从这里开始,免费
三个短片,画出关节电机固件的全景地图。
写给谁
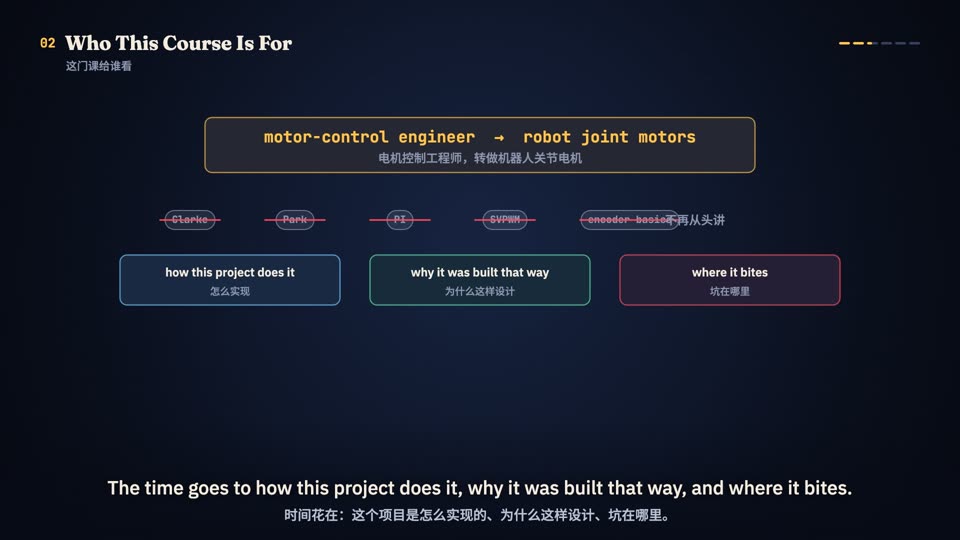
已经懂 FOC、PWM、中断和 PID 的工程师,想知道一个真实的机器人关节驱动是怎么把它们组装起来的:从第一个中断一直到总线。
- 转向机器人关节电机的电机控制工程师
- 要接手驱动器固件的嵌入式工程师
- 正在评估要不要基于 ServoHub 开发的团队
- 不需要硬件:全部在 Mac 或 Linux 笔记本上运行
现场笔记 · 来自第 7 集
做视频时我们发现了一个 bug,并修好了它
电流校准失败后,清错再使能会重新校准,但 PWM 再也不会打开。我们在仿真里复现了它,追到 system_init.c 里的一个标志位,并把修复放在单独的分支上。
看修复 →